

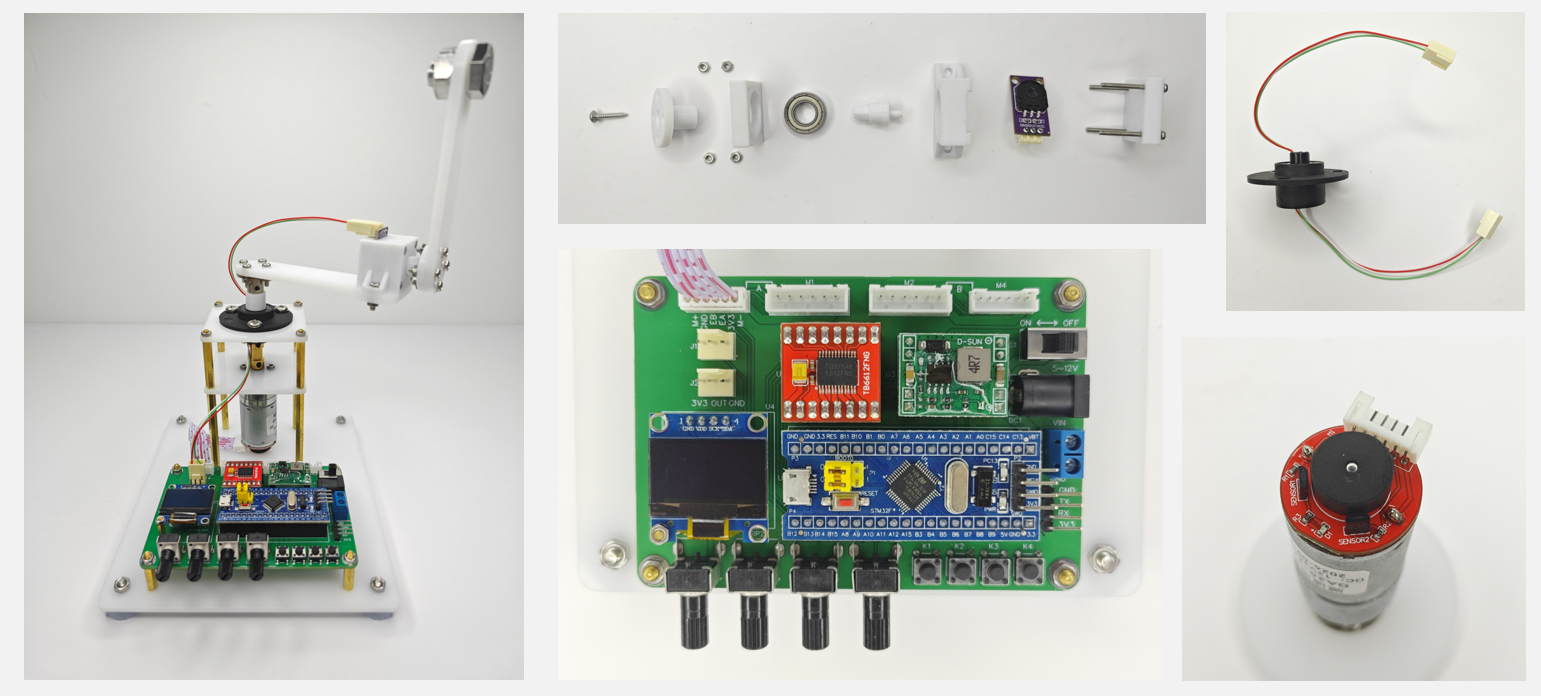
PID算法,不实践,不亲手写代码,不可能真的学会PID算法,PID有单环PID,又有双环PID,我们这次就从单环慢慢变成双环。 硬件我们还是使用STM32主控板和角度传感器和导电滑环和带编码器的减速电机。 电位器,中间轴旋转可以带动电位器旋转,并且通过电位器输出的电压,就可以知道
 2025-03-12
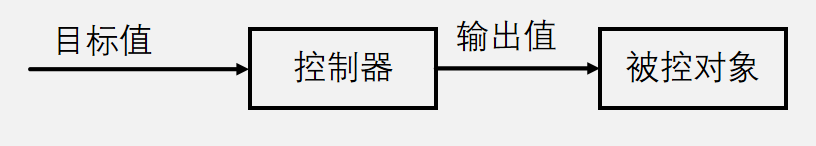
PID简介 PID是比例(Proportional)、积分(Integral)、微分(Differential)的缩写 。这里的微积分只用到了很浅显的概念,理解起来不需要太多数学知识。 PID是一种闭环控制算法,它动态改变施加到被控对象的输出值(Out),使得被控对象某一物理量的实际值(Ac
2025-03-12
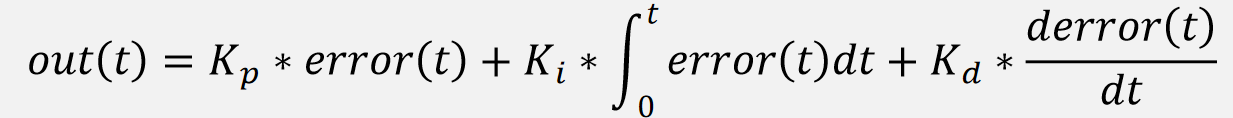
离散PID公式 连续形式的PID,需要用模拟电路来实现,模拟电路时时刻刻都在工作着,对于单片机而言,我们需要用离散形式的PID,离散后,单片机需要设定一个调控周期T,单片机每隔T时间,才会进行一次PID计算和调控,单片机里的PID调控是间隔进行的。 连续形式PID: 离散形式P
2025-03-13
时基驱动的协作式调度 我使用的是裸机操作,并没有使用RTOS操作系统帮助协同工作,但是为了提高效率,本次代码并不以“前后台代码风格”来书写代码,而是以时基代码作为本次课程的讲解。 在RTOS中我们知道存在一个机制,即每1ms可以切换不同的任务执行,让程序看起来并没有阻塞,而在裸机中,想要实现
2025-05-31