PID算法,不实践,不亲手写代码,不可能真的学会PID算法,PID有单环PID,又有双环PID,我们这次就从单环慢慢变成双环。
硬件我们还是使用STM32主控板和角度传感器和导电滑环和带编码器的减速电机。
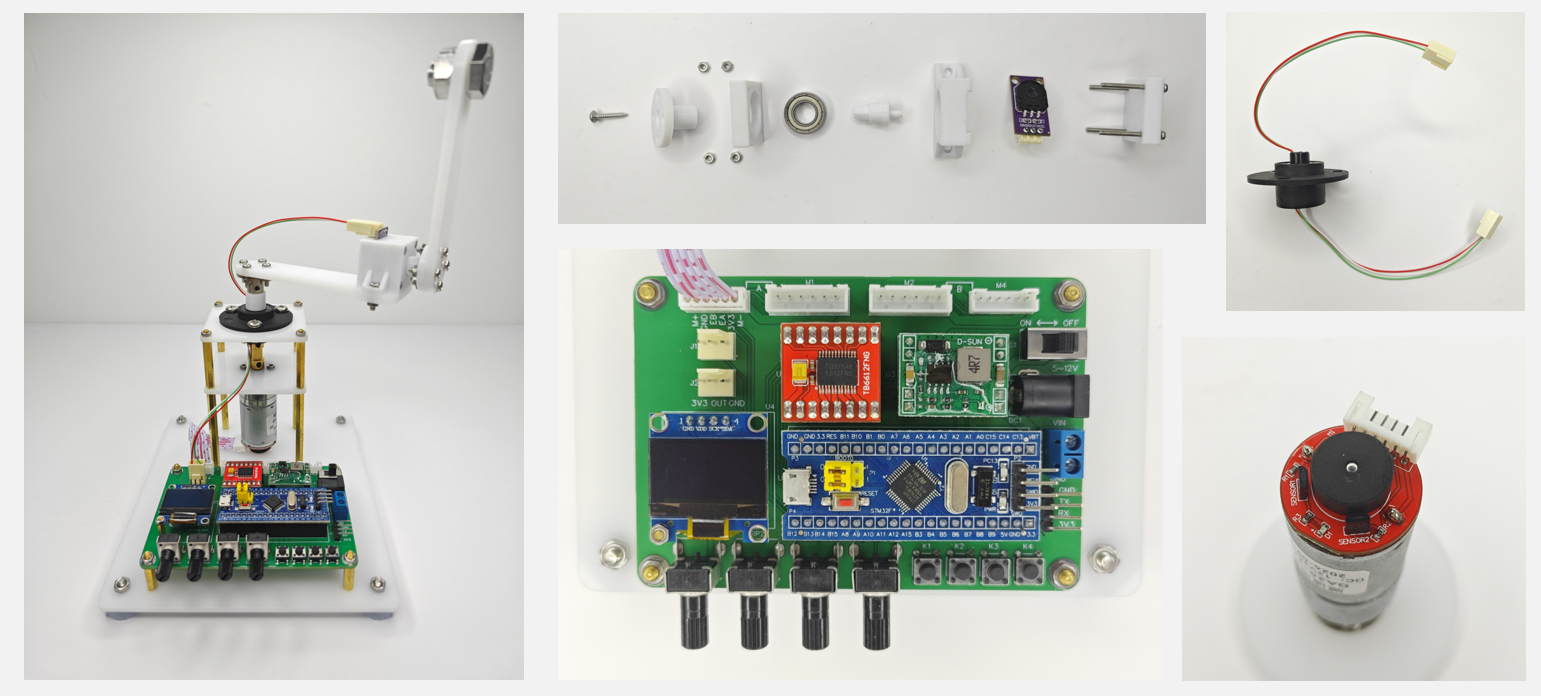
电位器,中间轴旋转可以带动电位器旋转,并且通过电位器输出的电压,就可以知道当前的角度了
导电滑环,作用是把上面的线和下面的线接通,同时保证中间的轴可以任意旋转,因为上面的传感器的信号要接到主控板,而中间这个轴是可以旋转的,所以这里要用一个导电滑环,把上面的线和下面的线接通,同时保证线可以360度无限旋转,不会缠线
带编码器的减速电机,这个减速电机,中间是一个普通的直流电机,前面是一个齿轮减速箱,可以降低速度,提高扭矩,后面的电路板,自带一个编码器,编码器的作用就是测量当前电机的位置和速度,其中最上面圆形的是磁铁,电机转动会带动磁铁旋转;磁铁旁边两个呈90度分布的,是霍尔传感器,当电机旋转带动磁铁旋转时,霍尔传感器就会输出正交的波形脉冲,配合STM32的编码器接口,就可以知道电机的位置和速度了。
主控板,主控板是使用模块化的设计,哪个模块如果坏了,可以直接拆掉换新的,目前的编码电机有两种接口类型,分别是XH2.54型(针脚是2.54mm间距)和PH2.0型(针脚是2.0mm间距)。
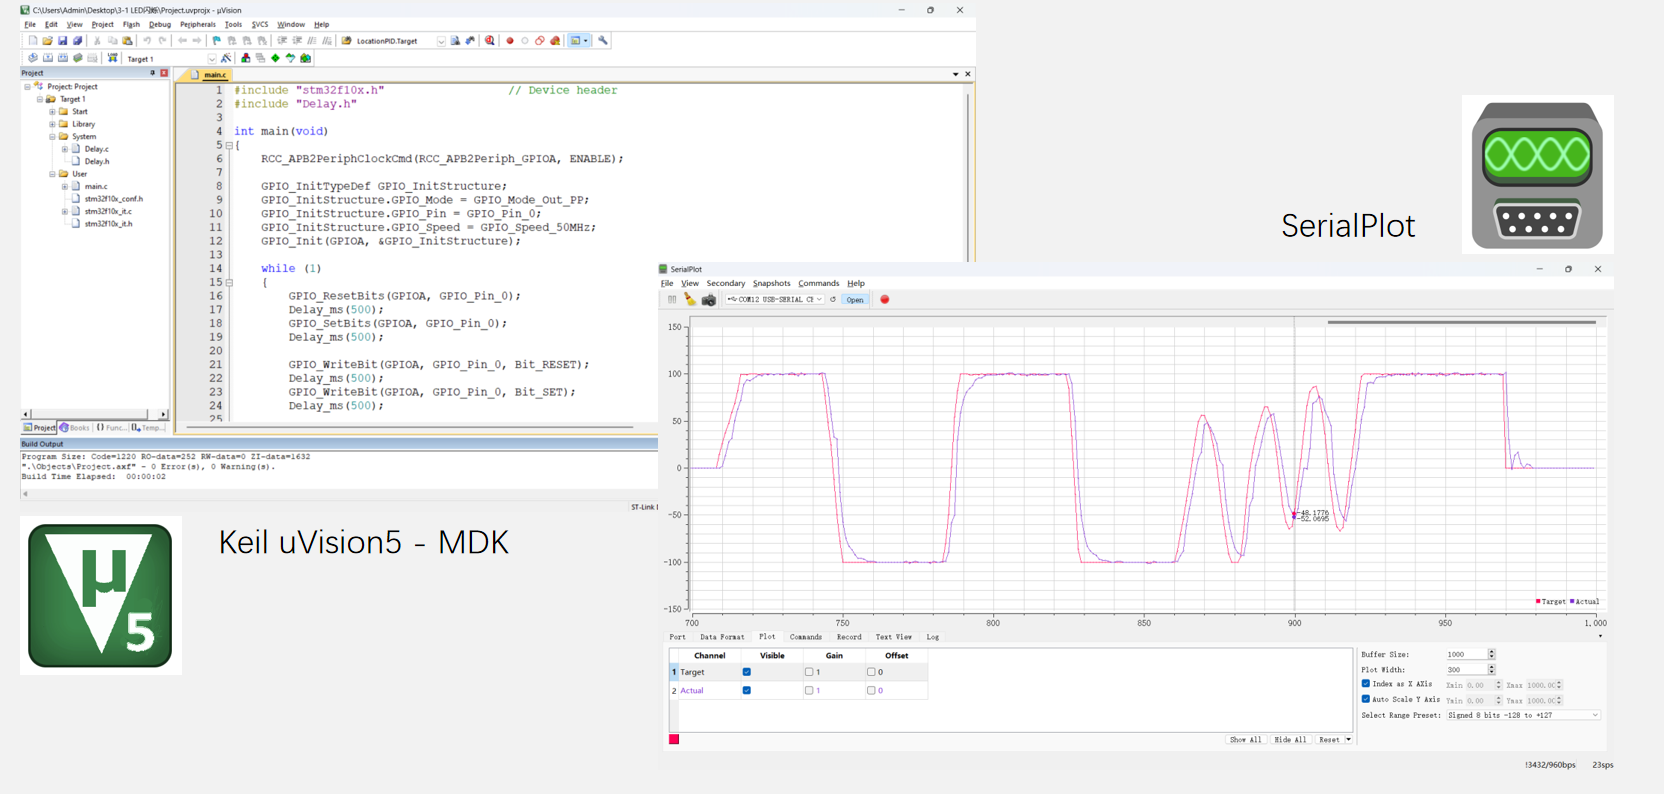
软件我们还是使用Keil5和SerialPlot,Keil5我们都很熟悉,SerialPlot是什么?SerialPlot是串口查看波形,PID调节的好不好,我们可以通过这个软件来进行查看。