

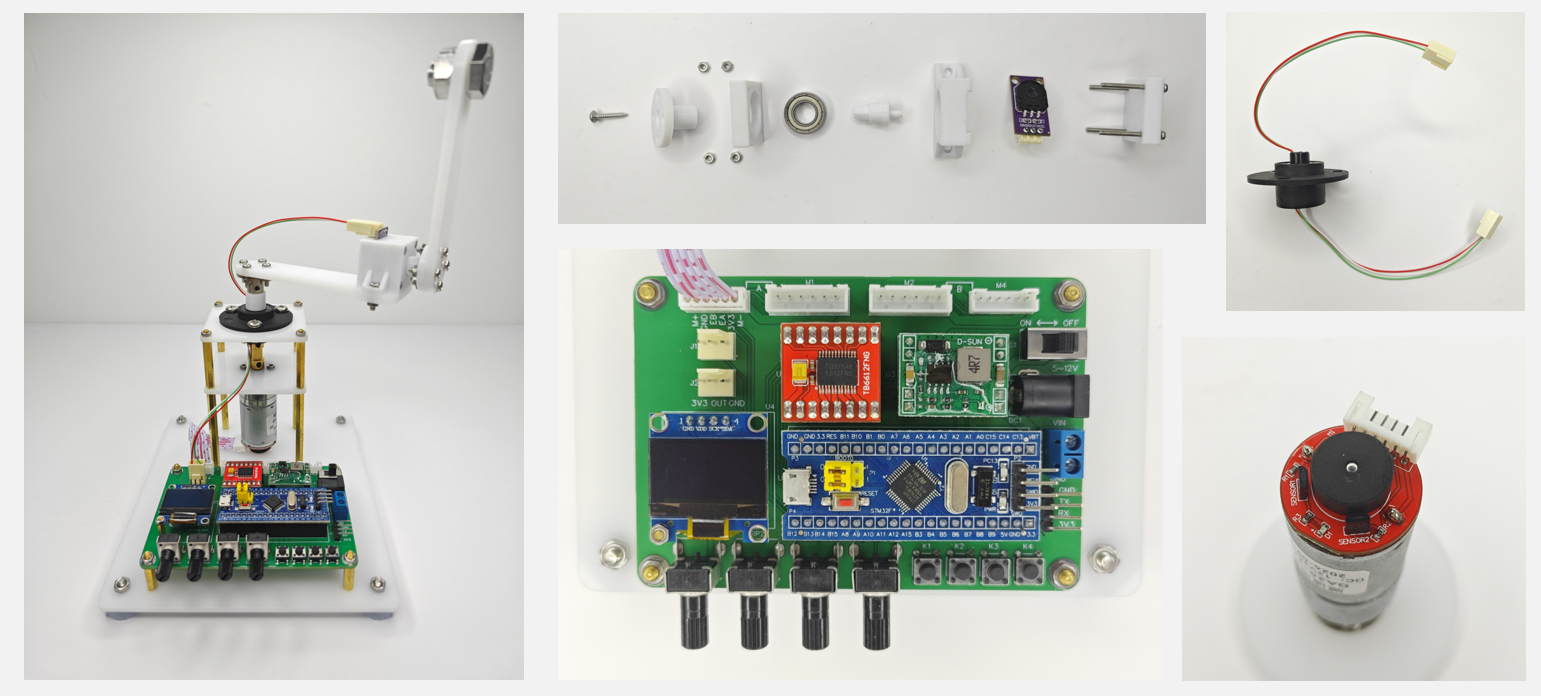
PID算法,不实践,不亲手写代码,不可能真的学会PID算法,PID有单环PID,又有双环PID,我们这次就从单环慢慢变成双环。 硬件我们还是使用STM32主控板和角度传感器和导电滑环和带编码器的减速电机。 电位器,中间轴旋转可以带动电位器旋转,并且通过电位器输出的电压,就可以知道
 2025-03-12