

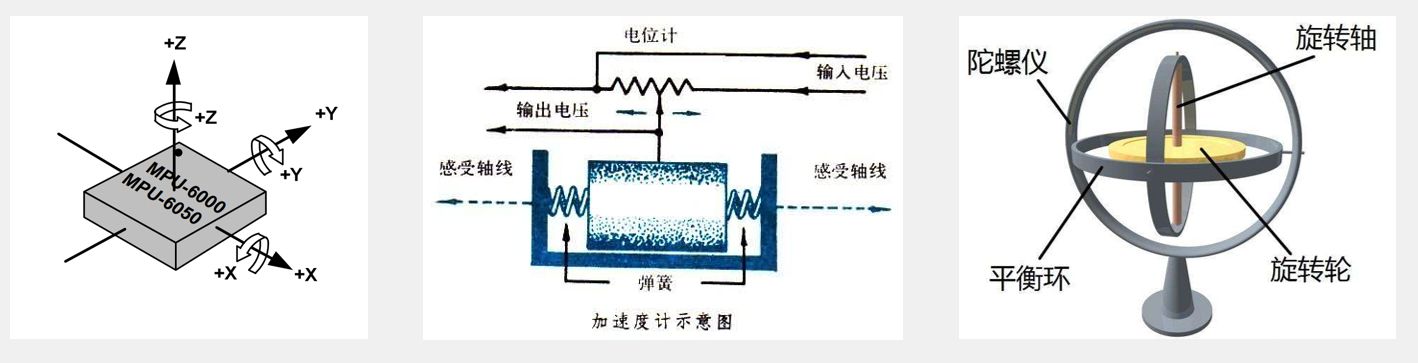
MPU6050简介 MPU6050是一个6轴姿态传感器,可以测量芯片自身X、Y、Z轴的加速度、角速度参数,通过数据融合,可进一步得到姿态角,常应用于平衡车、飞行器等需要检测自身姿态的场景。 姿态角:姿态角又称欧拉角,比如一个飞机,欧拉角就是飞机机身相对于初始3个轴的夹角,也就能得到飞机目前是
 2024-09-10
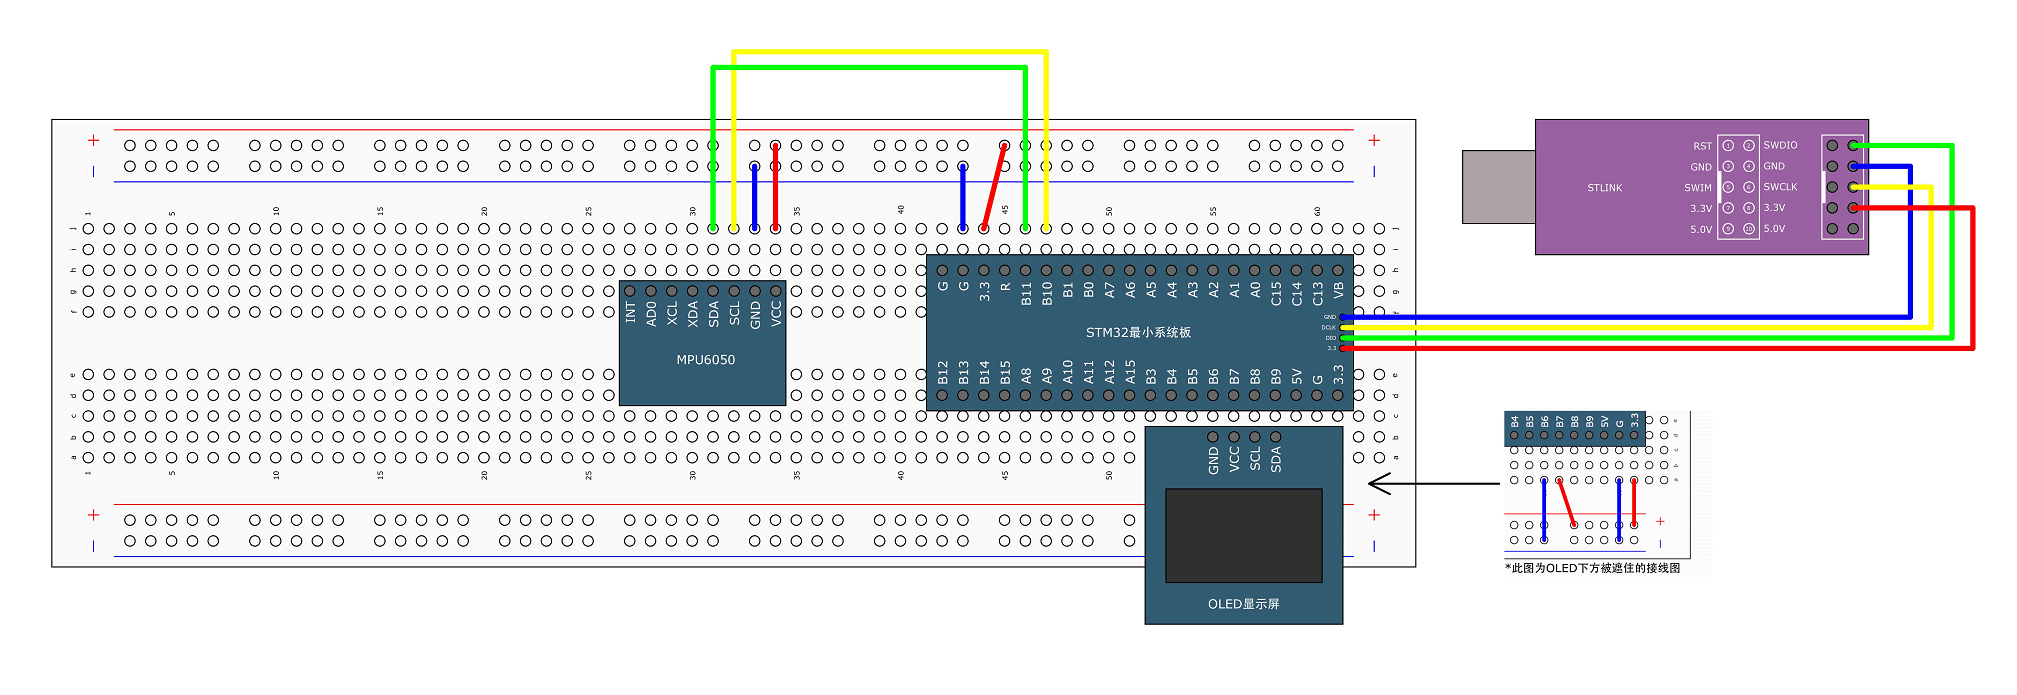
MPU6050接线图 软件I2C 初始化 软件I2C只需要用GPIO的读写函数就行了。 软件I2C初始化要做两个任务: 1.将SCL和SDA都初始化为开漏输出模式。 2.将SCL和SDA置高电平。 在STM32中,将一个GPIO配置为输出模式后,通常不能直接读取外部
2024-09-20

I2C外设简介 STM32内部集成了硬件I2C收发电路,可以由硬件自动执行时钟生成、起始终止条件生成、应答位收发、数据收发等功能,减轻CPU的负担;软件只需要写入控制寄存器CR和数据寄存器DR,当然,为了实时监控时序的状态,软件还需要读取状态寄存器SR,来了解外设电路当前处于什么状态。 支持
2024-09-22
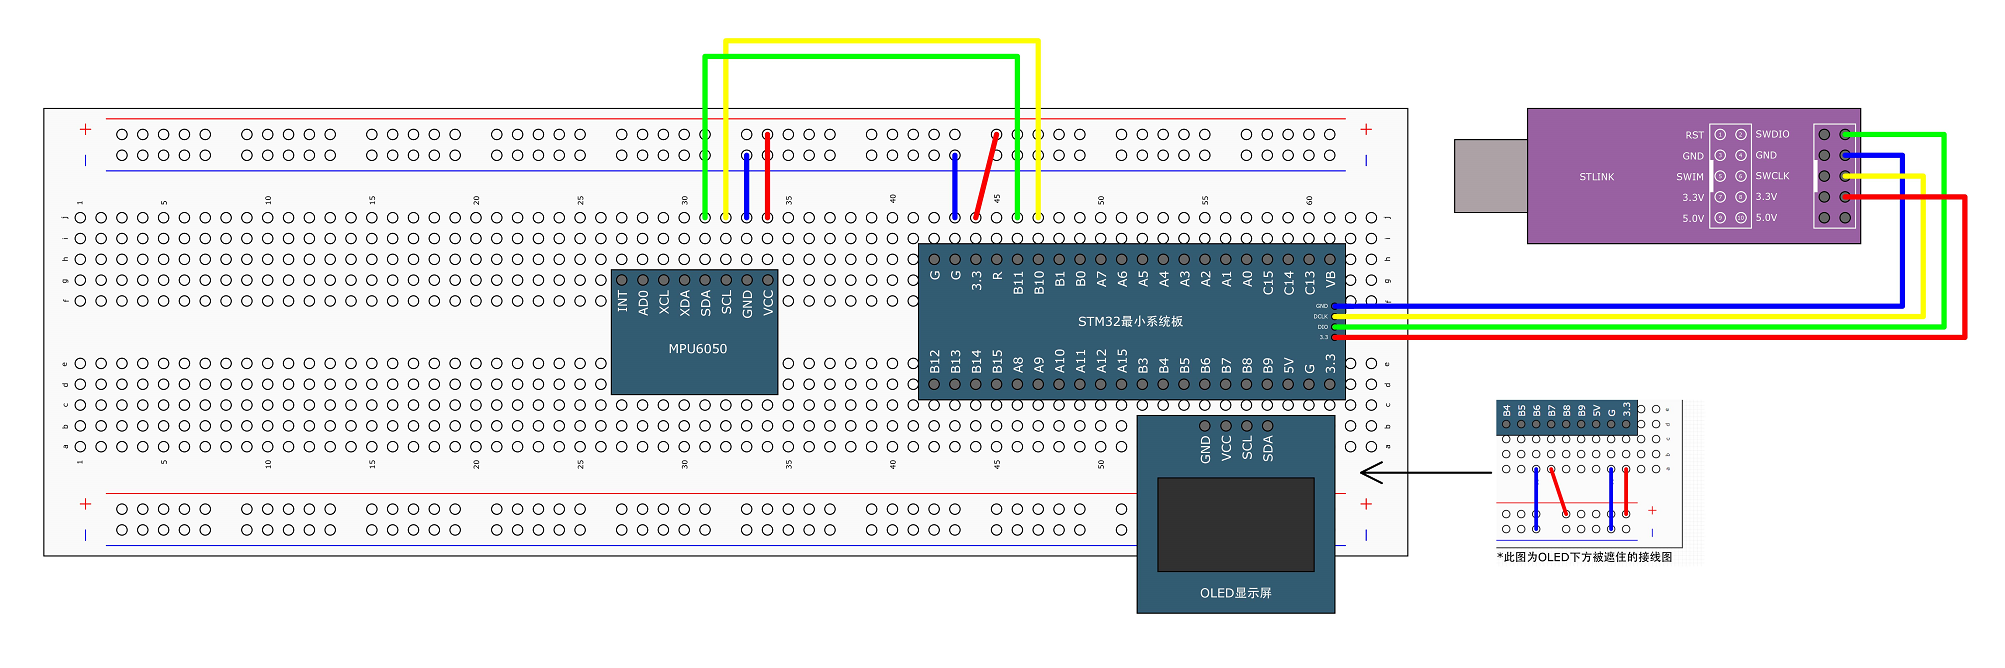
MPU6050接线图 I2C库函数 硬件I2C代码 MPU6050初始化 //初始化MPU6050 void MPU6050_Init(void) { //开启I2C外设和GPIO口的时钟 RCC_APB1PeriphClockCmd(RCC_APB1Periph_I2C
2024-09-23
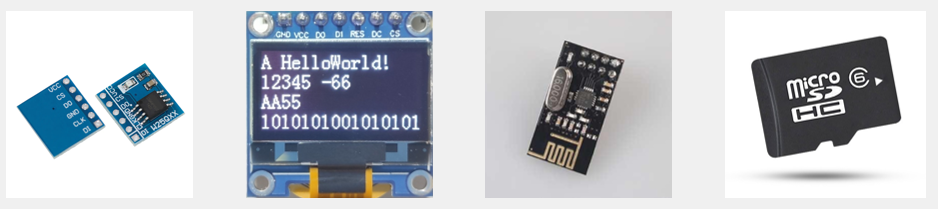
SPI通信简介 SPI(Serial Peripheral Interface)是由Motorola公司开发的一种通用数据总线。 四根通信线:SCK、MOSI、MISO、SS。 SCK(Serial Clock)、MOSI(Master Output Slave Input)、MISO
2024-09-24
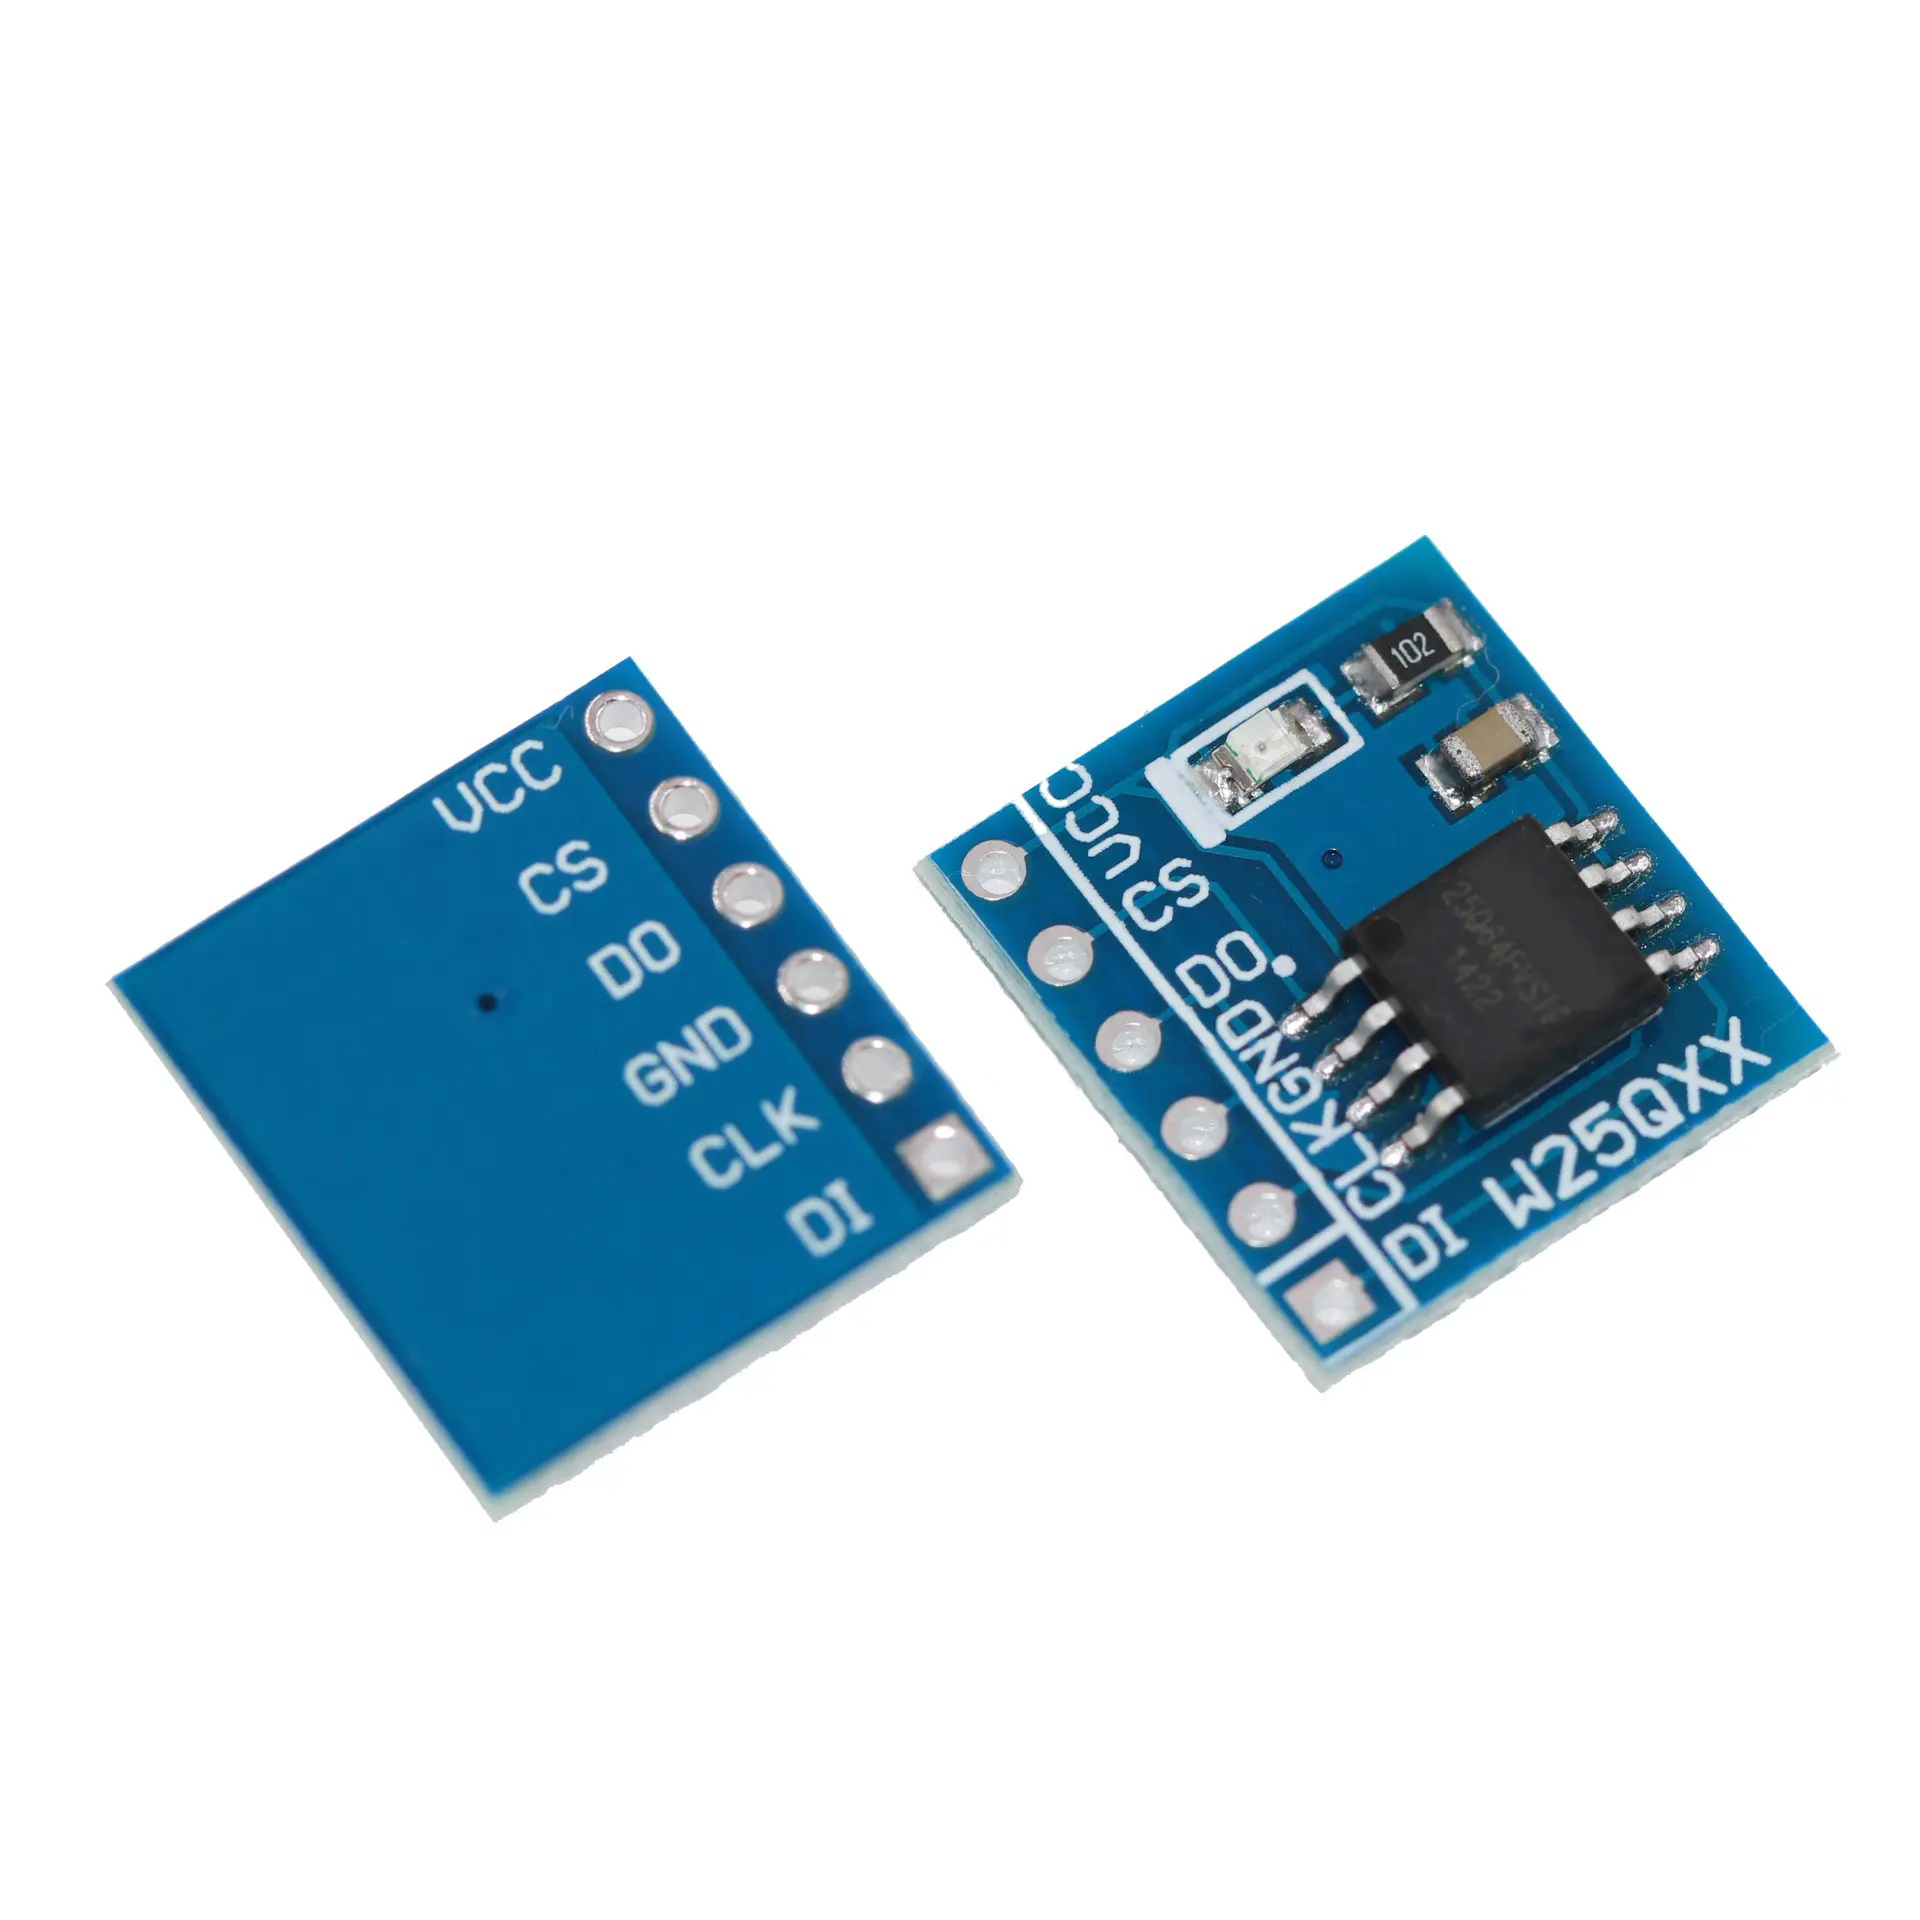
W25Q64简介 W25Qxx系列是一种低成本、小型化、使用简单的非易失性存储器,常应用于数据存储、字库存储、固件程序存储等场景。 存储介质:Nor Flash(闪存) 时钟频率:80MHz / 160MHz (Dual SPI) / 320MHz (Quad SPI) 存储容量(24位
2024-09-24
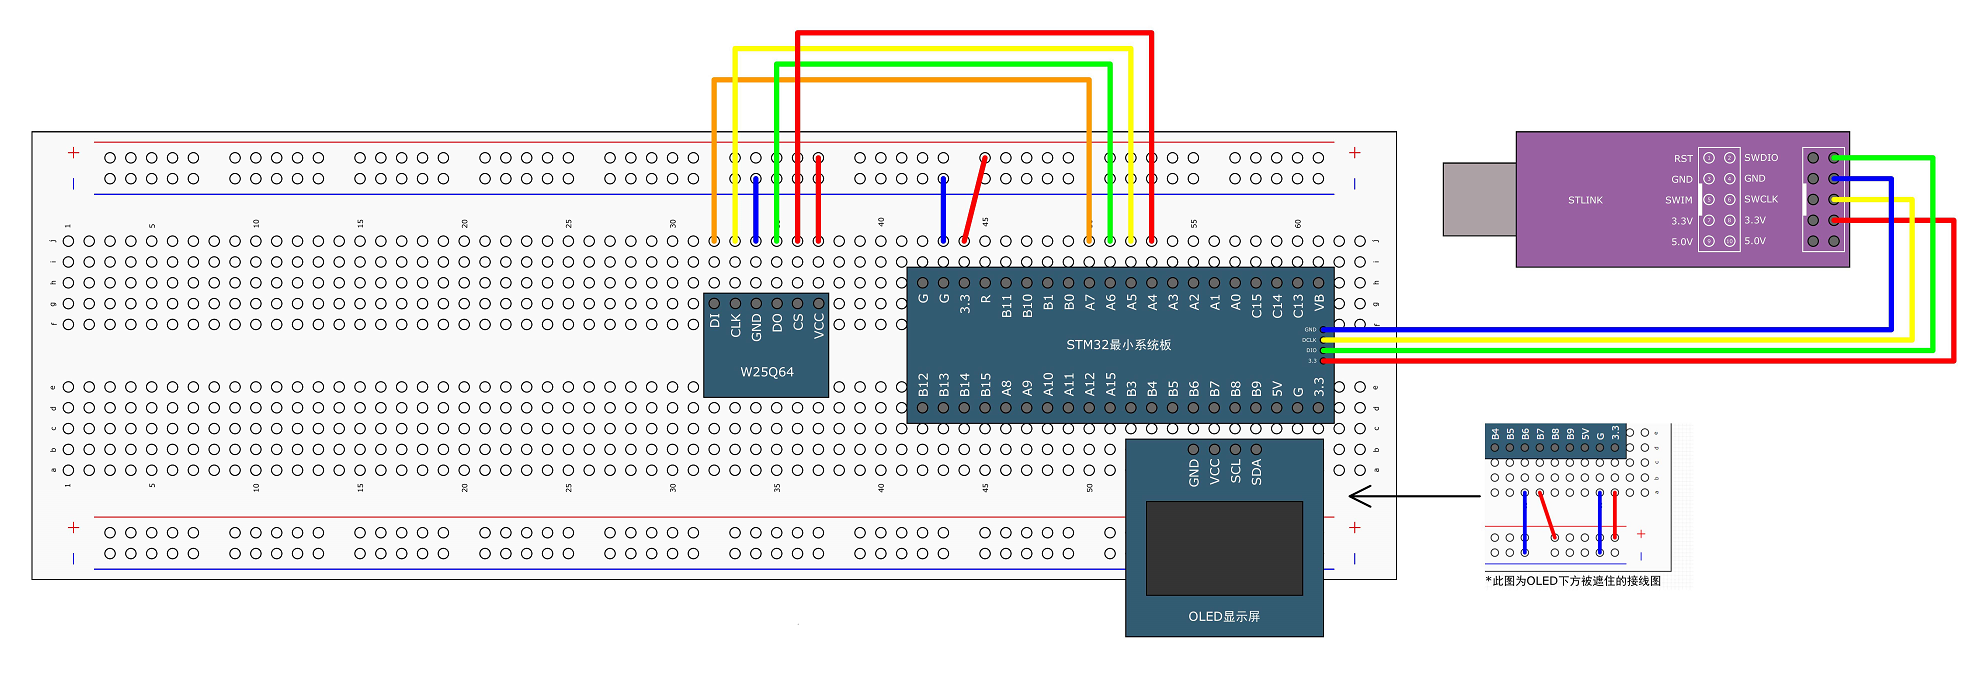
W25Q64接线图 PS:因为我的W25Q64模块的引脚虚焊了,所以本节的代码,我使用的是STM32F407的开发板所实现的,在该开发板上面,使用的是W25Q128模块,和W25Q64大差不差。 SPI通信层 #include "stm32f4xx.h"
2024-09-28
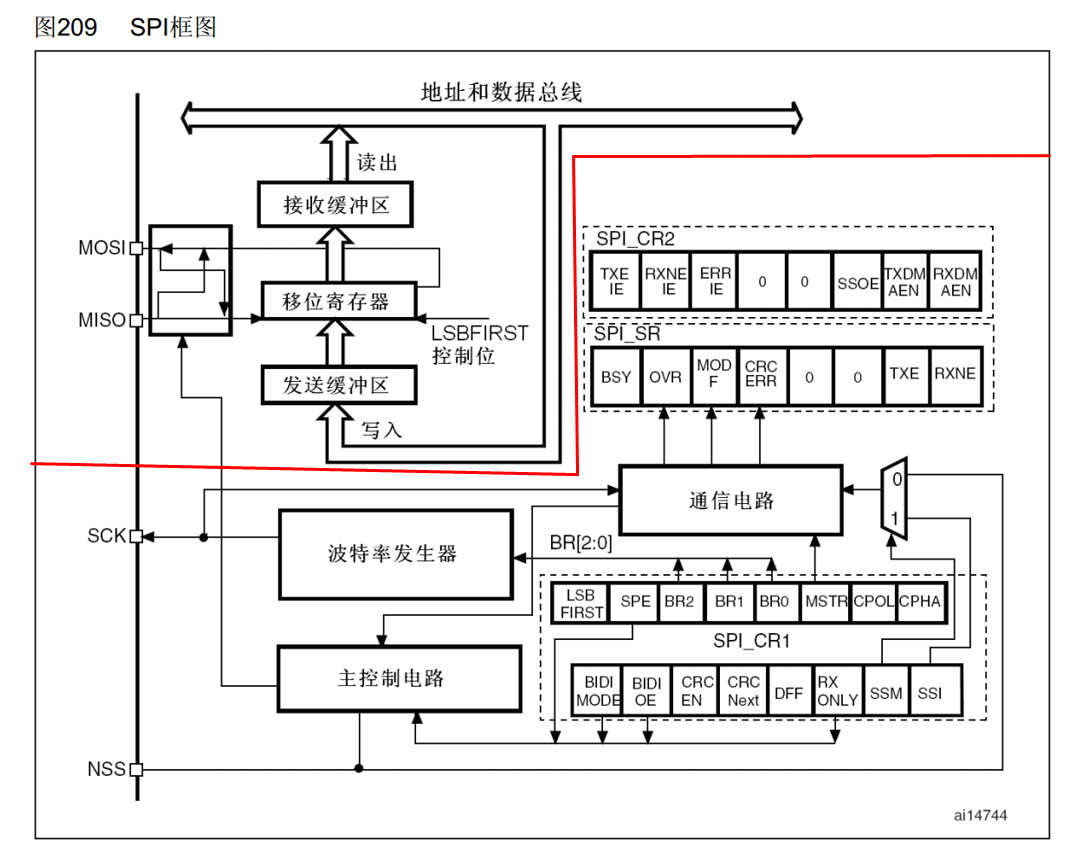
SPI外设简介 STM32内部集成了硬件SPI收发电路,可以由硬件自动执行时钟生成、数据收发等功能,减轻CPU的负担。就是硬件电路自动生成时序,无需我们自己手动翻转电平。 可配置8位/16位数据帧、高位先行/低位先行。SPI最常用的配置就是:8位数据帧、高位先行。 时钟频率: fPCL
2024-10-02
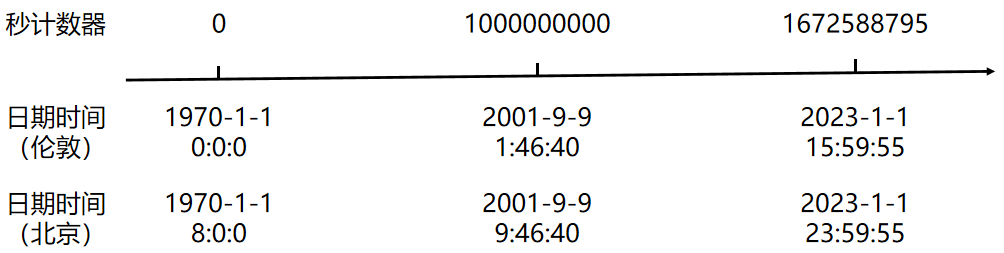
Unix Timestamp Unix 时间戳(Unix Timestamp)定义为从UTC/GMT的1970年1月1日0时0分0秒开始所经过的秒数,不考虑闰秒。 时间戳存储在一个秒计数器中,秒计数器为32位/64位的整型变量 世界上所有时区的秒计数器相同,不同时区通过添加偏
2024-10-03
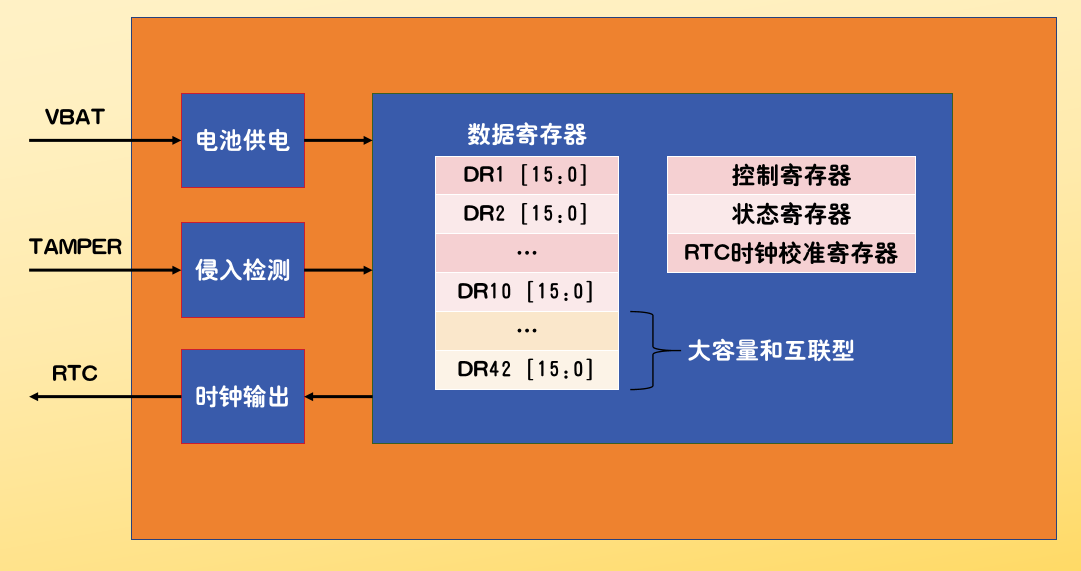
BKP简介 BKP(Backup Registers)备份寄存器 BKP可用于存储用户应用程序数据。 TAMPER引脚产生的侵入事件将所有备份寄存器内容清除。这个引脚是一个安全保障设计,比如你做一个安全系数非常高的设备,设备需要有防拆功能,然后BKP里也存储了一些敏感数据,不能被别人
2024-10-03