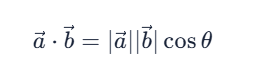
四元数 那么最重要的问题来了,我们是如何通过四元数,让MCU理解姿态的含义呢? 姿态问题的本质,就是三个角度的问题: 俯仰角(Pitch):机头上下,我们可以理解为x轴 横滚角(Roll) :左右倾斜,我们可以理解为y轴 偏航角(Yaw) :左右转向,我们可以理解为
 2025-07-07
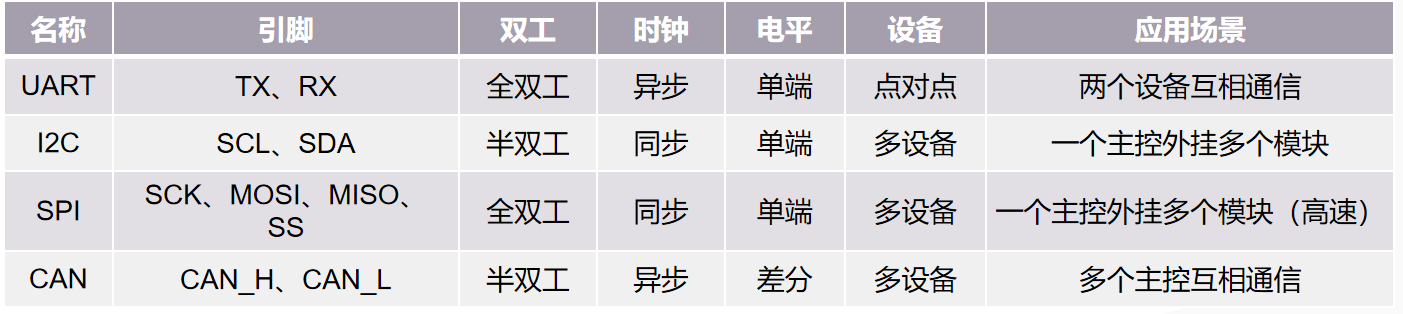
CAN简介 CAN总线(Controller Area Network Bus)控制器局域网总线 CAN总线是由BOSCH公司开发的一种简洁易用、传输速度快、易扩展、可靠性高的串行通信总线,广泛应用于汽车、嵌入式、工业控制等领域。 CAN总线特征: 两根通信线(CAN_H、CAN_L),线
2025-06-03

LP4054引脚功能解析 LP4054中文文档(AOOFOO自翻译,错误请自行更正) 主要使用功能 充电状态指示器(CHRG) 充电状态输出有两种不同的状态:强下拉(~5mA)和高阻抗。强下拉状态表示LP4054H处于充电周期。高阻抗则表示充电周期已完成或LP4054H处于欠压锁定模式
2025-05-26
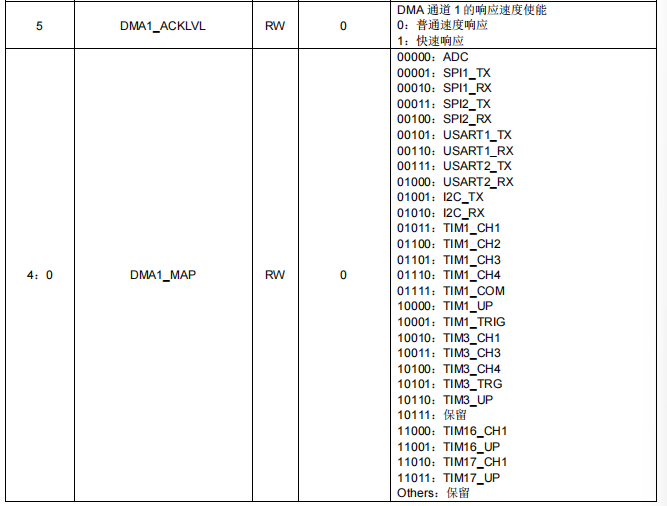
在PY32F030这个MCU中,如果使用其他MCU的代码,会出现问题,其问题就出现在SYSCFG(System Configuration Controller)配置寄存器,这是一类寄存器的统称。 SYSCFG中有外设引脚重映射、外部中断线配置、DMA请求映射、特定系统功能的配置寄存器等。
2025-04-09

OTA功能 必要功能 必须实现的功能(OTA在更新的时候需要用到的服务): 1.没有OTA事件时,跳转到应用程序区A区。 2.发生OTA事件时,更新应用程序区A区程序。 如果有OTA事件,远程升级先要通过4G模块,联网连接服务器下载最新版本的程序。先将A分区的老程序全部擦掉,再
2025-04-09
功能背景 我们的辅助功能中有串口 IAP 功能(串口 In-Application Programming),这项功能用于下载程序。当需要下载大量数据时,单靠 CPU 读取数据已经跟不上速度,因此我们采用 DMA + 空闲中断 的方案来高效搬运数据。 DMA(直接存储器访问) 自动地将数
2025-04-09
PWR控制 1.可编程电压检测器(PVD),可以监控VDD电源电压,当VDD下降到PVD阈值以下或上升到PVD阈值之上时,PVD会触发中断,用于紧急关闭任务。当VDD或者VDDA电压过低时,阈值电压可以程序自定义,调节范围可以查看数据手册(内嵌复位和电源控制模块特性)。PVD的外部中断,是
2025-03-31
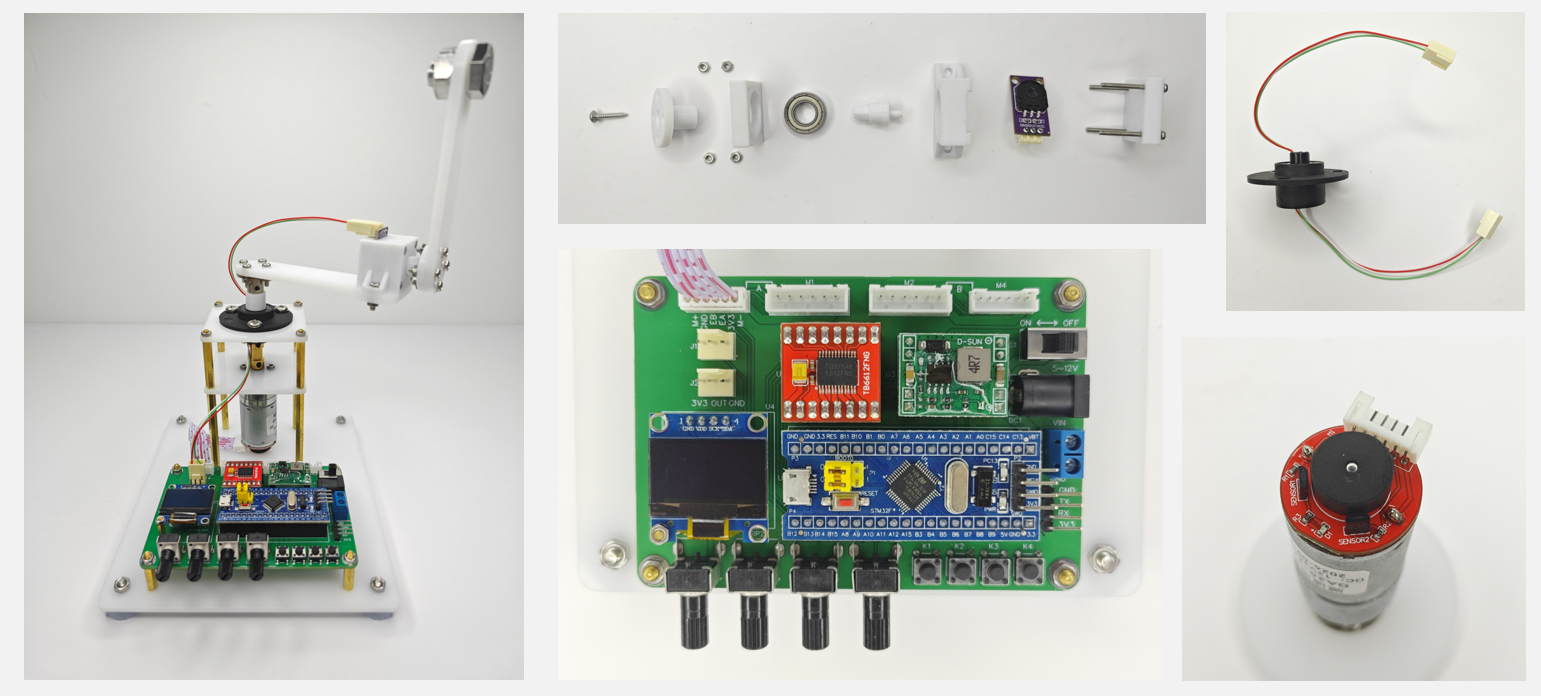
PID算法,不实践,不亲手写代码,不可能真的学会PID算法,PID有单环PID,又有双环PID,我们这次就从单环慢慢变成双环。 硬件我们还是使用STM32主控板和角度传感器和导电滑环和带编码器的减速电机。 电位器,中间轴旋转可以带动电位器旋转,并且通过电位器输出的电压,就可以知道
2025-03-12
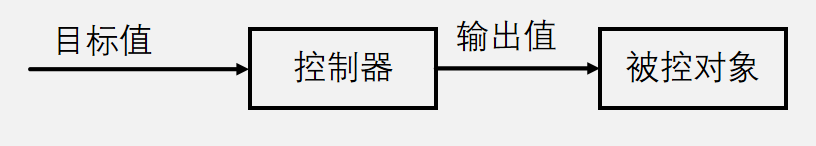
PID简介 PID是比例(Proportional)、积分(Integral)、微分(Differential)的缩写 。这里的微积分只用到了很浅显的概念,理解起来不需要太多数学知识。 PID是一种闭环控制算法,它动态改变施加到被控对象的输出值(Out),使得被控对象某一物理量的实际值(Ac
2025-03-12
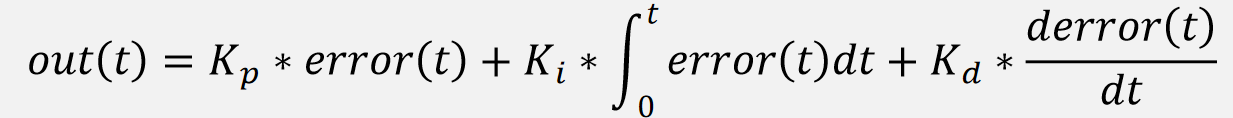
离散PID公式 连续形式的PID,需要用模拟电路来实现,模拟电路时时刻刻都在工作着,对于单片机而言,我们需要用离散形式的PID,离散后,单片机需要设定一个调控周期T,单片机每隔T时间,才会进行一次PID计算和调控,单片机里的PID调控是间隔进行的。 连续形式PID: 离散形式P
2025-03-13