

✓ 向量运算:叉积、点积、归一化
✓ 四元数:基本运算、旋转表示
✓ 微分方程:数值积分
✓ 控制理论:PI控制器
✓ 线性代数:旋转矩阵与四元数转换
向量叉积概念
同向量叉积:i×i = 0, j×j = 0, k×k = 0
正向循环 : i×j = k, j×k = i, k×i = j
反向循环 : j×i = -k, k×j = -i, i×k = -j
我们知道向量是一个既有大小,也有方向的一个东西,那么就存在一个互相垂直的单位向量i、j、k组成一个坐标系,在这个坐标系的任何向量都可以用单位向量i、j、k来表示,那么向量叉积就需要我们引入i、j、k这三个单位向量,但是要注意,这个i、j、k是向量,不要和四元数中的虚数单位给弄混了。
在这个三维坐标系空间中,我们要表示一个一个向量,怎么表示呢?很明显,就是p = Xi + Yj + Zk,ijk是单位向量,p就是我们要表示向量,由三个互相垂直的单位向量乘以不同的系数组合而成,那么两个这样的向量相乘,会出现什么?
P1 = X1i + Y1j + Z1k
P2 = X2i + Y2j +Z2k
P1 × P2 = (X1i + Y1j + Z1k) × (X2i + Y2j + Z2k)
//这一步有些人会理解错,X1*X2能不能错位等等,因为前面我们学习到,比如 i*j = – j*i ,但我们只需要注意,X1、X2、Y1…这样的只是系数,而不是向量,所以谁在先后都无所谓。
P1 × P2 = X1·X2·(i×i) + X1·Y2·(i×j) + X1·Z2·(i×k)
+ Y1·X2·(j×i) + Y1·Y2·(j×j) + Y1·Z2·(j×k)
+ Z1·X2·(k×i) + Z1·Y2·(k×j) + Z1·Z2·(k×k)
P1 × P2 = 0 + X1·Y2·k + (-X1·Z2·j) + (-Y1·X2·k) + 0 + Y1·Z2·i + Z1·X2·j + (-Z1·Y2·i) + 0
//最终得出结果
P1 × P2 = X1·Y2·k – X1·Z2·j – Y1·X2·k + Y1·Z2·i + Z1·X2·j – Z1·Y2·i
P1 × P2 = (Y1·Z2 – Z1·Y2)·i + (Z1·X2 – X1·Z2)·j + (X1·Y2 – Y1·X2)·k
为了方便我们记忆,可以直接使用行列式进行记忆:
■■■■■| i j k |
■ P1×P2 = | X1 Y1 Z1 |
■■■■■| X2 Y2 Z2 |
向量点积,又称数量积、标量积或内积,是向量代数中最基础且应用广泛的一种运算。和向量乘积不同,向量的点积是满足交换律的。
几何上,向量点积可以表示为两个向量的长度与其夹角余弦的乘积:
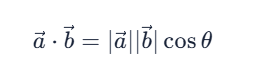
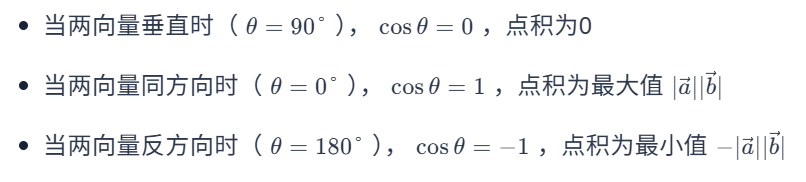
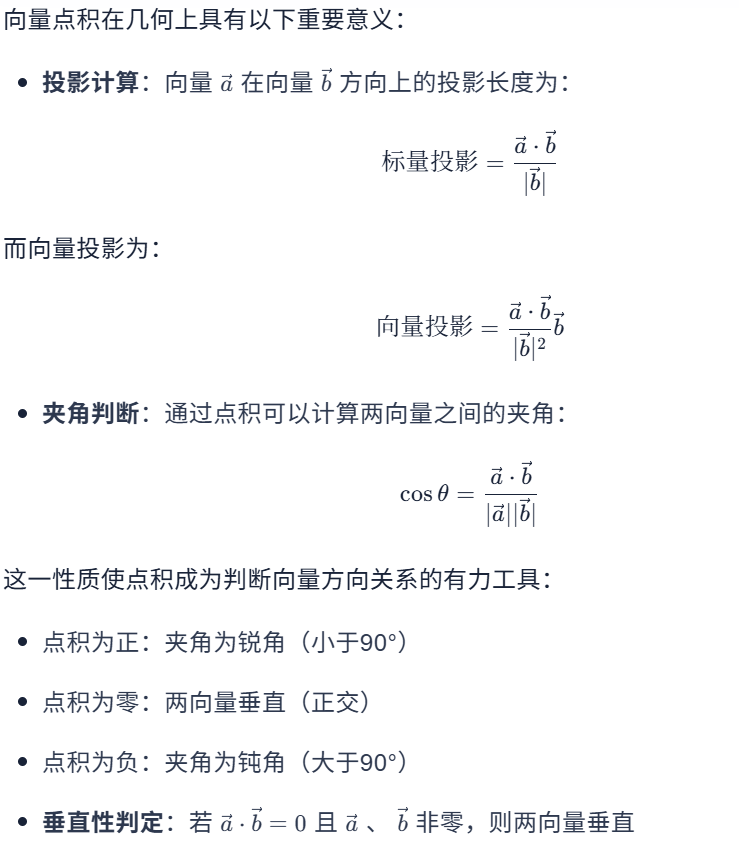
有这个点积有什么用呢?它可以让我们判断两个向量的几何关系:
向量归一化是指将向量的模(或长度)变为1,同时保持其方向不变的处理方法。对于任意非零向量 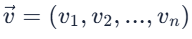 ,其归一化后的向量表示为
 ,满足
 且 与
 方向一致。
那么数学表达式就可以简单的表示为: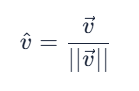
四元数
那么最重要的问题来了,我们是如何通过四元数,让MCU理解姿态的含义呢?
姿态问题的本质,就是三个角度的问题:
- 俯仰角(Pitch):机头上下,我们可以理解为x轴
- 横滚角(Roll) :左右倾斜,我们可以理解为y轴
- 偏航角(Yaw) :左右转向,我们可以理解为z轴
四元数本质上表示:绕某个轴旋转某个角度:
q = w + xi + yj + zk
通过q = w + xi + yj + zk我们可以推导出下面的公式:
q = cos(θ/2) + sin(θ/2)(xi + yj + zk)
- θ:旋转角度
- (x,y,z):旋转轴的单位向量
其中:
w = cos(θ/2) ← 实部
x = sin(θ/2) · axis.x ← i的系数
y = sin(θ/2) · axis.y ← j的系数
z = sin(θ/2) · axis.z ← k的系数
例如,绕Z轴旋转90度:
轴向量:(0, 0, 1)
角度:θ = 90° = π/2
q = cos(π/4) + sin(π/4)(0·i + 0·j + 1·k)
= 0.707 + 0·i + 0·j + 0.707·k
= (0.707, 0, 0, 0.707)
w = 0.707 、x=0、y=0、z=0.707,这就是所谓的“四元数”。
四元数是姿态解算中最重要的因素,它可以让MCU“理解”物体是绕哪个点的“轴”,进行多少度的旋转。
四元数是一个超复数,形式为: q=a+bi+cj+dk
其中: * a,b,c,d是实数(分别称为实部和虚部)。
* i,j,k是虚数单位,满足以下乘法规则:
- i² = j² = k² = ijk = -1
- i × j = k, j × k = i, k × i = j
- j × i = -k, k × j = -i, i × k = -j
注意上面的公式,这些不是完全”推导”出来的,而是Hamilton的巧妙定义:
第一步:基本定义
i² = j² = k² = ijk = -1
这是Hamilton设定的基础规则,就像复数中定义i²=-1一样。这里最关键的是ijk = -1这个条件。
第二步:从基础规则推导其他关系
让我们用ijk = -1来推导:
推导ij = k:
- 从ijk = -1开始
- 两边同时右乘k:(ijk)k = -1·k
- 左边变成:ij(k²) = ij(-1) = -ij
- 右边是:-k
- 所以:-ij = -k,因此ij = k
推导jk = i:
- 从ijk = -1开始
- 两边同时左乘i:i(ijk) = i(-1)
- 左边:(i²)jk = (-1)jk = -jk
- 右边:-i
- 所以:-jk = -i,因此jk = i
推导ki = j:
- 从ijk = -1开始
- 两边同时”夹在中间”乘j:j(ijk)j = j(-1)j = -j²= -(-1) = 1
- 但这个推导比较复杂,直接用循环对称性更容易理解
第三步:反向乘法(交换律失效)
四元数乘法不满足交换律!所以:
- 如果ij = k,那么ji = -k
- 如果jk = i,那么kj = -i
- 如果ki = j,那么ik = -j
记忆技巧
正向循环(顺时针):i→j→k→i
- ij = k, jk = i, ki = j
反向循环(逆时针):i→k→j→i
- ji = -k, kj = -i, ik = -j
可以想象i,j,k按顺序排在圆圈上,顺时针相乘得正结果,逆时针相乘得负结果。
这就是Hamilton在1843年走过都柏林的Brougham桥时突然想到的数学结构——一个既能描述3D旋转,又保持代数完整性的美妙系统!
怎么用?
相信到这里,大家对”四元数”已经有了最基础的认识,那么四元数在MCU中又如何使用呢?他的具体意义是什么?六轴传感器的数据转换成四元数的意义又是如何呢?
我贴一则代码,这是我们对六轴传感器的实际输出过程:
void loop() {
    // 1. 读取原始传感器数据
    RawIMU raw = readSensors();

    // 2. 数据预处理
    ProcessedIMU data = preprocessData(raw);

    // 3. 融合算法更新四元数
    quaternion = updateQuaternion(quaternion, data, dt);

    // 4. 姿态解算和应用
    EulerAngles attitude = quaternionToEuler(quaternion);

    // 5. 控制输出
    controlSystem(attitude);
}
1、这里的读取原始数据,便是我们通过六轴传感器,获取到三轴加速度、三轴陀螺仪的参数。
三轴加速度传感器是一种基于微机电系统技术制造的线性加速度传感器。
核心功能: 它的核心作用是精确测量物体在三个相互垂直的空间轴(通常定义为 X 轴、Y 轴和 Z 轴)上的线性加速度。
- 简单来说,它就像一个精准的运动状态探测器,专门感知你是否在移动、往哪个方向移动、移动得有多快或多慢。
- 当设备发生任何形式的加速度变化时(包括静止时受到的重力加速度、突然启动、刹车、上下颠簸等),三轴加速度传感器都能感知到这种变化,并输出相应的电信号来表示这三个轴向上的加速度大小(单位通常是 g 或 m/s²)。
特别提示: 即使设备完全静止,加速度传感器也会检测到地球重力加速度(约9.8 m/s²),这也是它能用来判断设备倾斜角度的原理。
三轴陀螺仪是一种基于微机电系统技术制造的角速度传感器。
核心功能:
它的核心作用是精确测量物体绕其自身在三个相互垂直的空间轴(通常定义为 X 轴、Y 轴和 Z 轴)旋转的角速度。
- 简单来说,它就像一个精准的旋转测量仪,专门探测你如何转、往哪个方向转、转得有多快。
- 当设备发生旋转时(无论是轻微抖动还是快速旋转),三轴陀螺仪都能感知到这个动作,并输出相应的电信号来表示这三个轴向上的旋转速度(单位通常是 度/秒 或 rad/s)。
2、读取到的这些参数,我们可以对数据先进行预处理,即零偏校正、坐标变换(数据预处理)。
零偏就是传感器在静止状态下的非零读数。理想情况下,静止的陀螺仪应该读数为0,但实际总是有偏差。
就像一个不准的秤,真实重量: 0kg 电子秤显示: 0.2kg ← 这个0.2kg就是”零偏”。
typedef struct {
    Vector3 accel_bias;
    Vector3 gyro_bias;
    bool calibrated;
} BiasCorrection;

BiasCorrection bias = {0};

void calibrateBias() {
    printf("开始校正,请保持设备静止...\n");

    Vector3 accel_sum = {0, 0, 0};
    Vector3 gyro_sum = {0, 0, 0};
    int samples = 1000;

    // 采集1000个静态样本
    for (int i = 0; i < samples; i++) {
        RawIMU raw = readSensors();

        accel_sum.x += raw.accel_x;
        accel_sum.y += raw.accel_y;
        accel_sum.z += raw.accel_z;

        gyro_sum.x += raw.gyro_x;
        gyro_sum.y += raw.gyro_y;
        gyro_sum.z += raw.gyro_z;

        delay(1);  // 1ms间隔
    }

    // 计算平均值作为零偏
    bias.gyro_bias.x = gyro_sum.x / samples;
    bias.gyro_bias.y = gyro_sum.y / samples;
    bias.gyro_bias.z = gyro_sum.z / samples;

    // 加速度计校正(考虑重力)
    bias.accel_bias.x = accel_sum.x / samples;
    bias.accel_bias.y = accel_sum.y / samples;
    bias.accel_bias.z = accel_sum.z / samples - 9.8f;  // 减去重力

    bias.calibrated = true;
    printf("校正完成!\n");

    // 保存到EEPROM供下次使用
    saveBiasToEEPROM(bias);
}
不同的传感器、应用和计算标准使用不同的坐标系,需要统一到同一坐标系中。
某些IMU芯片:
X轴:向右
Y轴:向前
Z轴:向上
另一些IMU芯片:
X轴:向前
Y轴:向右
Z轴:向下
// 原始坐标系
// X: 向右, Y: 向前, Z: 向上

// 目标:标准机体坐标系
// X: 向前, Y: 向右, Z: 向下

Vector3 transformMPU6050ToStandard(Vector3 sensor_data) {
    Vector3 standard;

    // 坐标轴重新映射
    standard.x = sensor_data.y;   // 前 = 传感器的Y
    standard.y = sensor_data.x;   // 右 = 传感器的X
    standard.z = -sensor_data.z;  // 下 = 传感器的-Z

    return standard;
}
3、然后我们把经过预处理后的参数,进行Mahony滤波器/卡尔曼滤波器,得出来四元数(融合算法更新四元数)。
4、把四元数“翻译”成欧拉角,我们对欧拉角(欧拉角更便于理解,但如果你的实际项目对万向锁问题很敏感,直接使用四元数进行分析归类更安全)变换的快慢与方向进行分析归类,判断当前的姿态(姿态解算与应用)。
5、输出当前判断的姿态(控制输出)。