

MPU6050简介
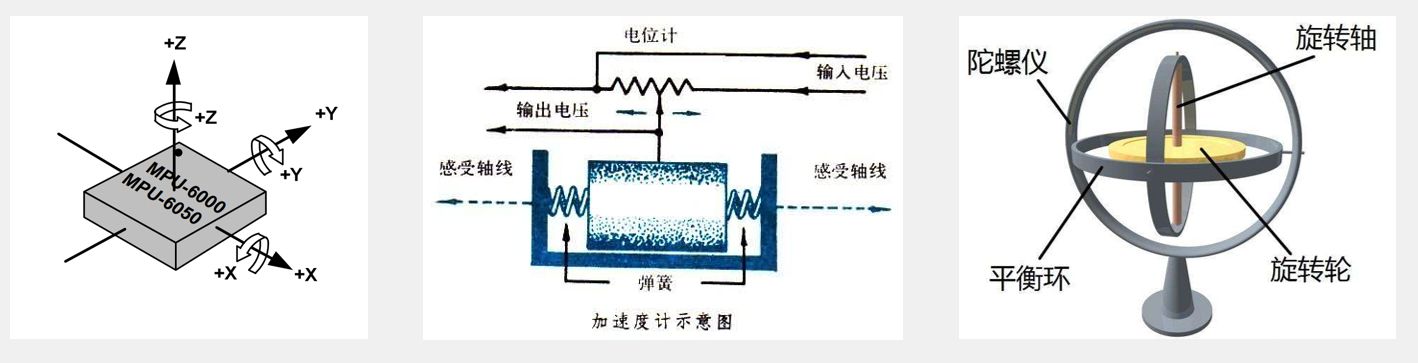
MPU6050是一个6轴姿态传感器,可以测量芯片自身X、Y、Z轴的加速度、角速度参数,通过数据融合,可进一步得到姿态角,常应用于平衡车、飞行器等需要检测自身姿态的场景。
姿态角:姿态角又称欧拉角,比如一个飞机,欧拉角就是飞机机身相对于初始3个轴的夹角,也就能得到飞机目前是什么姿态,比如上仰或者下倾。当时姿态传感器的数据又不会非常准确的得出欧拉角,所以要学习姿态解算相关的知识。
3轴加速度计(Accelerometer):测量X、Y、Z轴的加速度,简称Accel、Acc、A。具有静态稳定性,不具有动态稳定性。
*(仅供理解,实际电路是靠电子结构完成的)看下面的图2就可以知道,这个加速度计,实际上就是弹簧测力计,根据牛顿第二定律,F=ma,我们想测量加速度a,则 a = F/m,这里质量m是固定的, 这里的形变对应着还没有处理的加速度数据,不同的形变量代表着不同的加速的,a=F/m,这里的m是固定的,弹簧在不同的位置F是不同的,但是可以事先测量好不同位置的F的值,这样就可以得到加速度a的数值。
3轴陀螺仪传感器(Gyroscope):测量X、Y、Z轴的角速度。具有动态稳定性,不具有静态稳定性。
MPU6050参数
16位ADC采集传感器的模拟信号,量化范围:-32768~32767。(数据是16位的,分为2个字节存储)
加速度计满量程选择:±2、±4、±8、±16(g)(1g = 9.8m/s2)
陀螺仪满量程选择: ±250、±500、±1000、±2000(°/sec)(角速度单位,每秒旋转了多少度)
可配置的数字低通滤波器,配置的数字低通滤波器会让输出的数据不那么抖动,比较平缓。
可配置的时钟源、可配置的采样分频。时钟源根据分频器的分频,可以为AD转换和内部其他电路提供时钟。控制分频系数就可以控制AD转换的快慢了。
I2C从机地址:1101000(AD0=0)或 1101001(AD0=1)。
MPU6050硬件电路
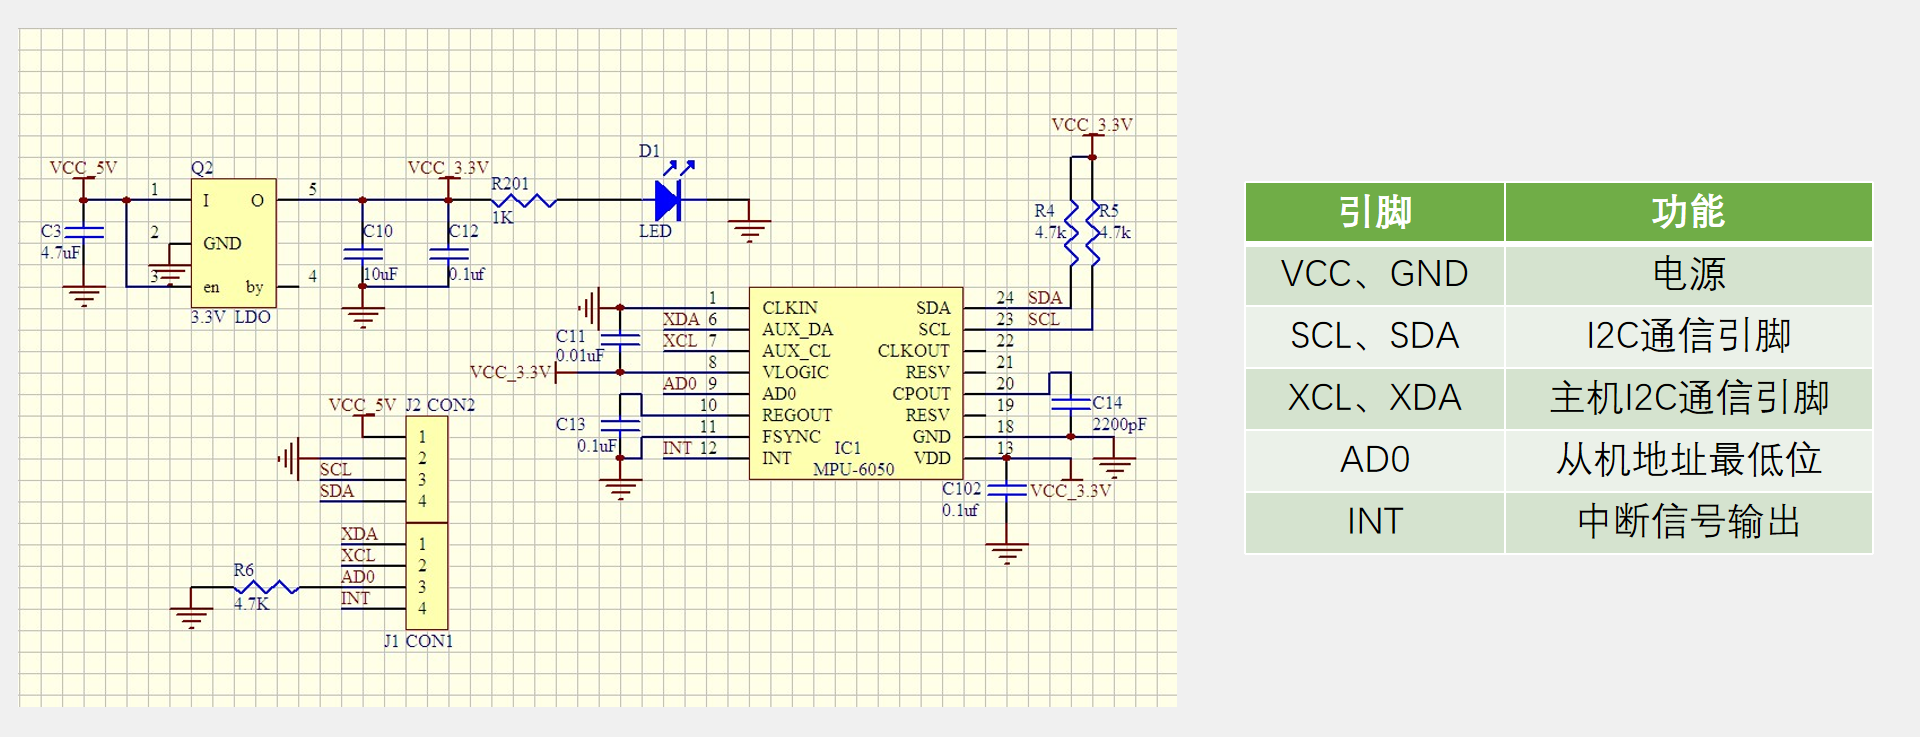
最右边是MPU6050芯片、左下角是一个8针的排针、左上角是一个LDO低压差线性稳压器。